


Der Weg ist weit
An sich sollte uns das hoch automatisierte Fahren im Alltag schon seit langem begleiten – zumindest wenn man den wortreichen Ankündigungen so manches Entwicklungsvorstandes vor Jahren Glaube geschenkt hätte. Auf der Straße ist mittlerweile fast nichts, denn die technischen Herausforderungen sind größer als viele gedacht hatten.
Eigentlich ist der Weg Robo-Auto klar vorgegeben. Beim Level 2 vollzieht das Fahrzeug unter klar definierten Bedingungen teilautonome Manöver, hält die Spur, bremst und beschleunigt, aber der Fahrer behält das Kommando und muss jederzeit eingreifen. Schließlich haftet er auch für etwaige Schäden. Eine ganz andere Hausnummer ist dagegen die nächste Stufe des autonomen Fahrens. Beim Level 3 agiert das Fahrzeug selbstständig und der Fahrzeughersteller steht in der Haftung, falls es zu einem Umfall kommt. Der Mensch darf sich während der Fahrt um E-Mails kümmern, Videos schauen und muss den Verkehr nicht ständig im Blick haben.
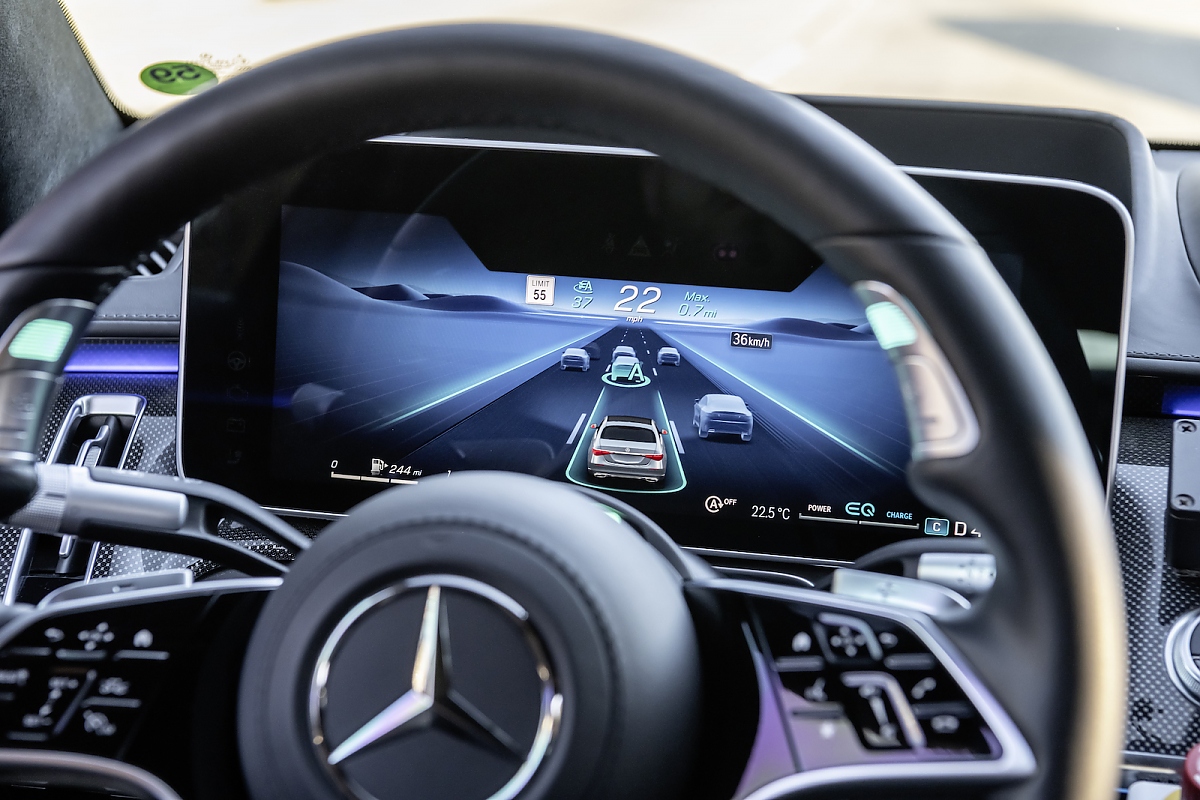
Schon aus diesem kurzen Überblick wird klar, welche Mammutaufgabe das autonome Fahren darstellt. Audi hatte 2018 den Audi A8 vorgestellt, der für das Robo-Fahren Level 3 vorbereitet war. Aber es dauerte bis zu diesem Jahr, ehe Mercedes mit dem Drive Pilot ein System in das Flaggschiff S-Klasse integrieren konnte, das das beherrscht. Allerdings nur bis zum Tempo 60 km/h und unter bestimmten Umständen. Letztendlich ist diese Technik ein vollautomatischer Stau-Pilot, der bei Stop-and-Go-Verkehr und somit bei vergleichsweise überschaubaren Geschwindigkeiten das Steuer in die Hand nimmt.

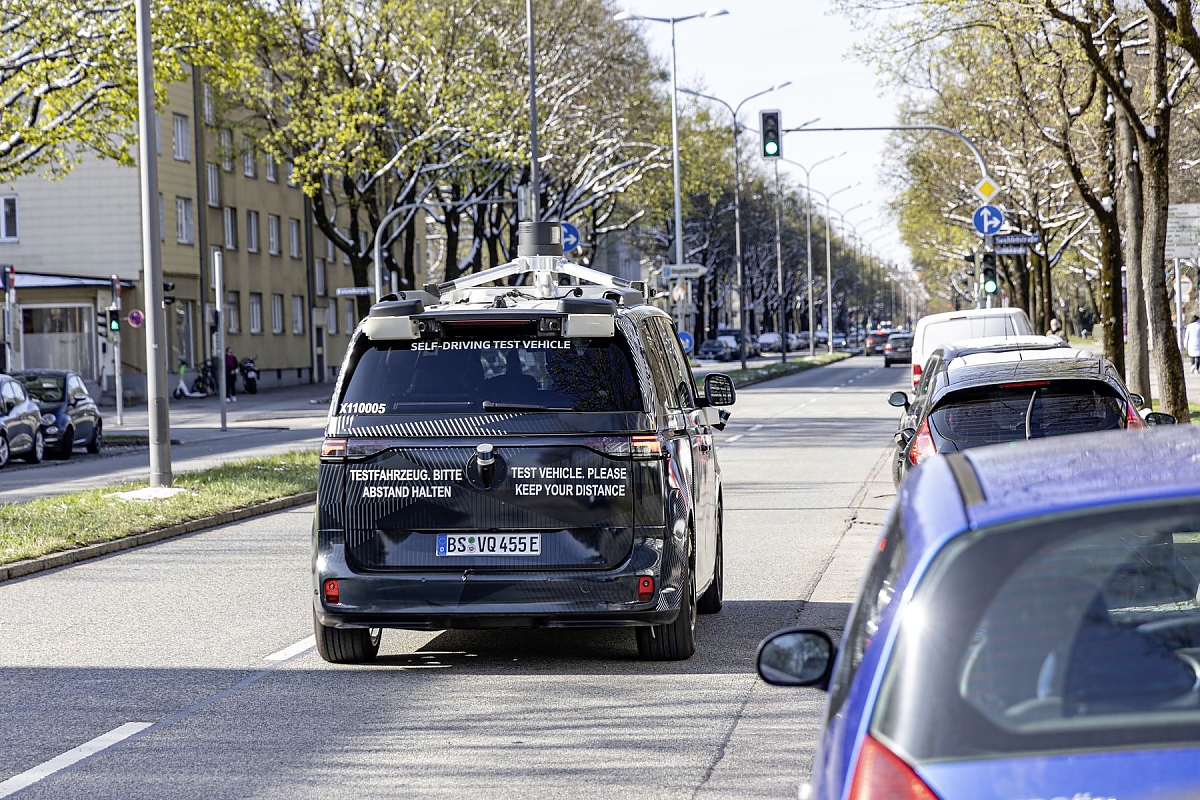

Für Mirko Reuter, dem Chefentwickler autonomes Fahren beim chinesischen Autobauer Nio, ist diese Art des automatisierten Fahrens nur ein Zwischenschritt. Die Asiaten wollen gleich mit 120 km/h beziehungsweise 130 km/h in das Robo-Auto-Geschäft einsteigen. Mercedes tüftelt ebenfalls an der Geschwindigkeitserhöhung für seinen Drive Pilot. „Das automatisierte Fahren mit Level 3, bis maximal 120 Kilometer pro Stunde, stellt deutlich größere Herausforderungen für die ADAS-Systeme dar als das bei Tempo 60 der Fall ist“; sagt Dr. Jan Becker, CEO von Apex.Ai, der sich seit 24 Jahren mit Fahrassistenzsystemen und dem autonomen Fahren beschäftigt.
Sensorik noch nicht bereit
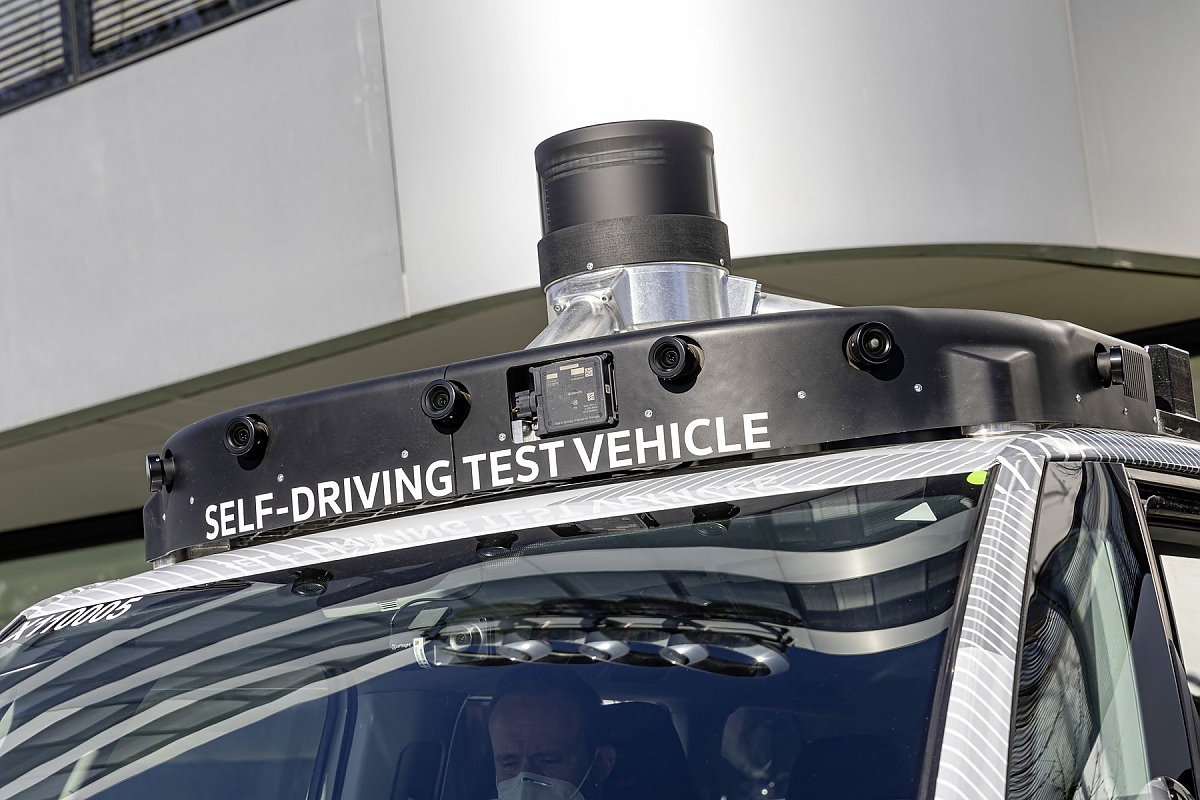
Wie groß der Unterschied ist, zeigt ein einfaches Beispiel, das jeder aus der Fahrschule kennt. Bei der doppelten Geschwindigkeit vervierfacht sich der Bremsweg. Genau das müssen die Sensoren leisten und eine entsprechende Distanz zuverlässig abbilden. „Aktuell braucht man für das ADAS-Level 3 eine Kombination aus Kameras, Radar- und Lidarsensoren. Lidar ist unter anderem deshalb nötig, weil die Auflösung, die Radar bietet, nicht ausreicht, aber vor allem, weil die Video-Radar-Kombination allein zu viele Failure Cases hat. Der Hauptgrund für die Kombination ist die notwendige Redundanz im Sensorset“, erklärt Jan Becker. An besseren Sensoren wird bereits getüftelt. Die sind auch für das autonome Fahren nötig. Mit Kameras alleine, endet der Versuch, ein Robo-Auto auf die Straße zu bringen, unweigerlich in einer Sackgasse. Das musste auch Tesla einsehen, die trotz aller ausgeklügelten Software jetzt wieder Radarsensoren in den Autos installieren.
Wie umfangreich diese Aufgabe ist, wird klar, wenn man die Arbeitsweise eines Radarsensors genauer betrachtet. Der Radarsensor sendet Mikrowellen aus, die hauptsächlich von metallischen Oberflächen reflektiert werden. Zum Beispiel von Autos, Gullydeckeln, Schilderbrücken über der Autobahn, Tunneleinfahrten und den Leitpfosten am Rand der Fahrbahn. Um autonom unterwegs zu sein, muss das System auszusortieren, was was ist. Bei stockendem Verkehrsfluss beziehungsweise bis 60 km/h ist das noch machbar, da man sich in der Regel an den anderen Autos orientieren kann und die Sensoren die Bremswegentfernung im Griff haben. Braust ein Pkw selbsttätig mit 120 km/h über die Autobahn und ein Auto steht zufällig genau in einer Tunneleinfahrt oder unter einer Schilderbrücke wird die Sache schon deutlich diffiziler. Dann muss der Robo-Chauffeur eindeutig identifizieren, ob da ein Auto steht und gegebenenfalls bremsen. Und das bei dieser Geschwindigkeit früh genug.
Level 4 in Städten möglich
Für die Software-Programmierer ist die Herausforderung ebenfalls immens. Was passiert, wenn ein Sensor Alarm schlägt und ein Hindernis meldet und ein anderer nicht? „Man benötigt Rechenmodelle, die abbilden, was ein Sensor leisten kann und was nicht. Daraus lässt sich dann ableiten, ob die Meldung des Sensors plausibel ist oder nicht“, weiß Jan Becker. Zum Beispiel ist ein Lidar-Sensor in der Regel recht tief eingebaut und kann nicht „sehen“, ob die Fahrzeuge vor dem Vordermann bremsen oder nicht, da der Pkw ihm die „Sicht verstellt“. Dagegen kann eine Kamera durch die Scheiben die aufleuchtenden roten Lichter des Verkehrs erkennen und auch die Radarsensoren können zu einem gewissen Grad unter einem vorausfahrenden Fahrzeug „entlangschauen“. Also muss der Algorithmus diese Umstände bewerten und in die Entscheidung miteinbeziehen. Das bedeutet: Nur wenn jedes Rad in das nächste greift, ist ein geschmeidiges autonomes Fahren Level 3 machbar. Klar ist aber auch, dass die Herausforderung bei 120 km/h deutlich größer sind als bei 60 km/h.
In den USA ist man schon bei Level 4 angekommen, aber auch da hakt es noch an den höheren Geschwindigkeiten. Cruise hat die Freigabe für autonome Level-4-Taxis für einen großen des Stadtgebiets von San Francisco erhalten, ohne menschlichen Fahrer als Rückfall-Instanz. Aber eben zunächst nur innerstädtisch. Weitere Gebiete wie Phoenix oder Houston sollen folgen. Auch Konkurrent Waymo tüftelt bereits sein 2009 am autonomen Fahren, ist daher deutlich weiter als etwa Tesla und darf seine autonome Flotten ebenfalls in San Francisco, Phönix und neuerdings auch in Los Angeles betreiben.
Autor:Wolfgang Gomoll, München, Stand: 2022-12-27 18:54:00
Fotos: Mercedes
